3PL-оператор RFL (ранее Re-Fresh Logic) завершил пилот по роботизации приемки и размещения паллет на складе в Климовске.
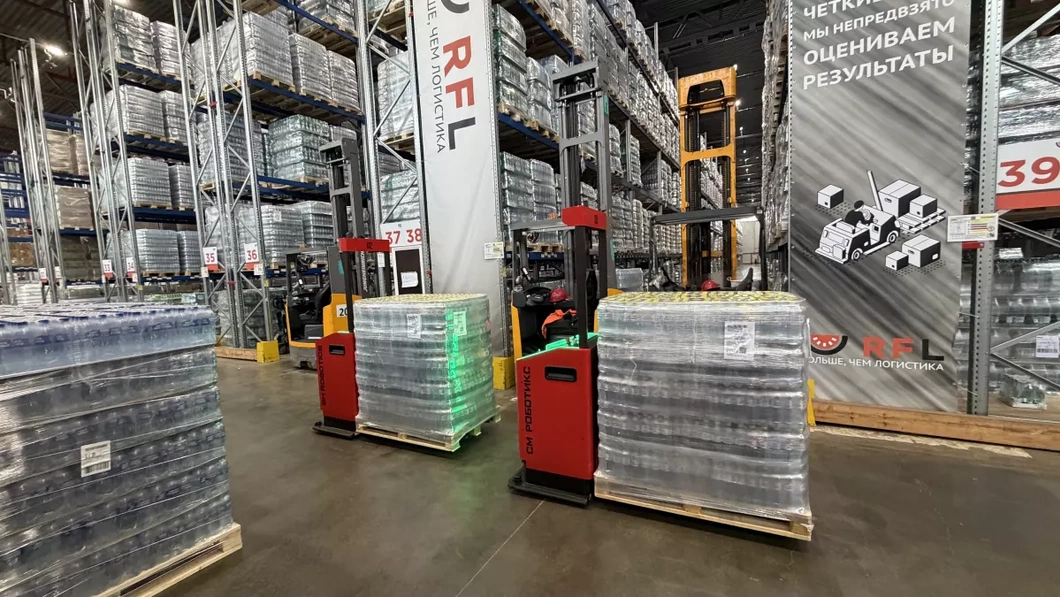
Два FMR «СМ Роботикс» перемещали паллеты от ворот к стеллажным аллеям, где их забирали ричтраки и размещали на стеллажах. За время пилота цикл «приемка–размещение» сократился с 6–10 до 2,5–3 часов.
Для масштабирования решения на всю операцию потребуется 6–8 роботов: по расчетам компаний, это позволит сократить ежедневный пробег складской техники на 50–60 км и потребность в водителях ричтраков и грузчиках на 50%.
Как проходил пилот
В течение месяца два робота под управлением RMS-системы
M-Control получали задания от WMS и перемещали паллеты от зоны ворот к стеллажным аллеям. За период тестирования грузопоток составил 23 машины, 634 паллеты и 507 тонн груза.
RMS назначала на каждое задание ближайшего свободного робота и строила маршруты с учетом минимального расстояния. Система также учитывала размещение паллет в аллеях и движение ричтраков, чтобы роботы и складская техника по возможности не пересекались.
Ричтраки могли начинать размещение паллет на стеллажах, не дожидаясь, пока роботы закончат развоз всей партии. Ворота при этом не блокировались и могли одновременно использоваться для отгрузки.
Как FMR адаптировали к условиям склада
Во время пилота команда «СМ Роботикс» доработала маршруты и алгоритмы FMR для работы на действующем складе без изменений покрытия и IT-инфраструктуры.
В частности:
- Настроили проезд по неровному полу и швам на въездах в аллеи за счет корректировки маршрутов и прохождения сложных участков на повышенной скорости.
- Обеспечили работу при нестабильном Wi-Fi. При потере связи робот продолжает безопасное движение по навигации, а после ее восстановления получает следующие задания. Дорабатывать IT-инфраструктуру склада не потребовалось.
- Адаптировали захват к поврежденным паллетам. Разработчик дообучил нейросетевую модель и добавил увеличение усилия при застревании вил. К концу пилота роботы самостоятельно забирали 98,6% паллет — 199 из 212. В отдельных случаях они прорывали до восьми слоев стрейч-пленки.
Результаты пилота
По итогам месяца тестирования роботы превысили расчетные показатели по скорости, сократили цикл приемки и размещения и научились работать с большинством сложных паллет:
- Средняя скорость оказалась на 23% выше расчетной: 0,54 м/с вместо 0,44 м/с. Потенциально ее можно увеличить до 0,94 м/с.
- Цикл «приемка–размещение» сократился до 2,5–3 часов против 6–10 часов до роботизации. После дальнейшей оптимизации компании рассчитывают сократить его до 1,5–2 часов.
- Доля паллет, которые робот не мог забрать самостоятельно, снизилась с 16% до 1,4%. К концу пилота таких осталось 3 из 212.
Пилот показал, что роботы могут работать с большинством типов паллетных грузов даже при пиковой нагрузке.
По нашим расчётам, для роботизации всей операции потребуется 6–8 роботов, что позволит сократить ежедневный пробег складской техники на 50–60 км и потребность в водителях ричтраков и грузчиках на 50%. Расчетный срок окупаемости при этом составляет 6 месяцев при аренде и 14 — при покупке.
Мы видим потенциал для масштабирования решения на других объектах RFL.
Ольга Муллаярова
Коммерческий директор RFL